Online of op locatie, live cursusmodules over Automotive, geleid door een trainer, demonstreren via interactieve praktijkopdrachten de basisbeginselen en geavanceerde onderwerpen van Automotive-technologieën.
Automotive-training is beschikbaar als "live online training" of "live training op locatie". Live online training (ook bekend als "live remote training") wordt uitgevoerd via een interactieve remote desktop. Live training op locatie kan lokaal worden uitgevoerd op de locatie van de klant in Leuven of in de corporate trainingscentra van NobleProg in Leuven.
NobleProg -- Uw lokale trainingsaanbieder
Leuven
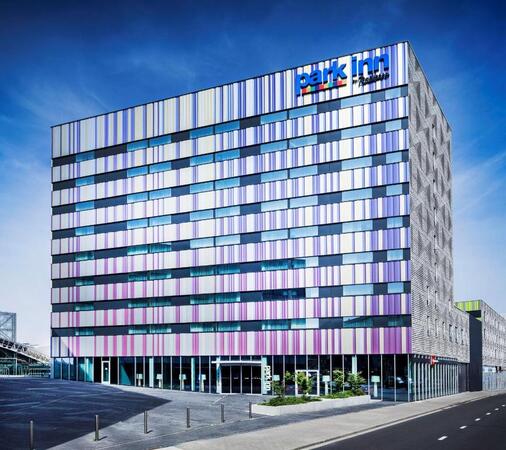
Park Inn by Radisson Leuven, Martelarenlaan 36, Louvain, België, 3010
Leuven
Leuven (in het Nederlands Leuven, in het Duits Löwen) is een Nederlandstalige stad in België gelegen in het Vlaamse Gewest, hoofdstad van de provincie Vlaams-Brabant en hoofdstad van het district dat zijn naam draagt. Het wordt bewaterd door de Dijle, een zijrivier van de Rupel. Het is een universiteitsstad waar de Katholieke Universiteit Leuven is gevestigd, een Nederlandstalige tak ontstaan uit de splitsing van de oudste universiteit van België. Leuven staat ook bekend om het hoofdkantoor van AB InBev, de grootste brouwerij ter wereld. Leuven is de bierhoofdstad van België.
De dichtstbijzijnde luchthaven bij het trainingscentrum
15 kilometer ten oosten van de luchthaven van Brussel.
Dichtstbijzijnde treinstation bij het trainingscentrum
Station Leuven
De dichtstbijzijnde parkeerplaats bij het trainingscentrum
Deze door een instructeur geleide, live-training in Leuven (online of op locatie) is bedoeld voor professionals aan het beginnende niveau die zich willen verdiepen in de ethische dilemma’s en juridische kaders rondom zelfrijdende voertuigen.
Aan het einde van deze training zullen deelnemers in staat zijn om:
De ethische gevolgen te begrijpen van besluitvorming door AI in zelfrijdende voertuigen.
Wereldwijde wetgeving en beleidsmaatregelen met betrekking tot zelfrijdende auto’s te analyseren.
Aansprakelijkheid en verantwoordelijkheid bij ongelukken met zelfrijdende voertuigen te onderzoeken.
De balans tussen innovatie en publieke veiligheid in wetgeving voor zelfrijdende voertuigen te beoordelen.
Reële casestudy’s te bespreken waarin ethische dilemma’s en juridische geschillen een rol spelen.
Deze live-training onder begeleiding van een instructeur in Leuven (online of op locatie) is gericht op professionals en enthousiasten met een beginnende kennis die de basisconcepten, technologieën en toepassingen van zelfrijdende voertuigen willen leren.
Aan het einde van deze training zullen deelnemers in staat zijn tot het volgende:
De belangrijkste onderdelen en werkingsprincipes van zelfrijdende voertuigen begrijpen.
De rol van kunstmatige intelligentie, sensoren en real-time dataverwerking in zelfrijdende systemen verkennen.
De verschillende niveaus van voertuigautonomie en hun praktische toepassingen analyseren.
De ethische, juridische en regelgevende aspecten van autonome mobiliteit onderzoeken.
Hands-on ervaring opdoen met simulaties van zelfrijdende voertuigen.
Deze door een instructeur geleide training in Leuven (online of op locatie) is bedoeld voor netwerktechnici met een middenniveau-ervaring en ontwikkelaars van automobiele IoT-oplossingen die V2X-communicatietechnologieën voor autonome voertuigen willen begrijpen en implementeren.
Aan het einde van deze training zullen deelnemers in staat zijn tot het volgende:
De basisconcepten van V2X-communicatie bevatten.
V2V-, V2I-, V2P- en V2N-communicatiemodellen analyseren.
V2X-protocollen zoals DSRC en C-V2X implementeren.
Simulaties ontwikkelen voor verbonden voertuigomgevingen.
Cyberbeveiligings- en privacyproblemen binnen V2X-netwerken aanpakken.
Deze door een instructeur geleide training in Leuven (online of op locatie) is bedoeld voor engineers met een gemiddelde kennisniveau, automotive-professionals en IoT-specialisten die meer willen leren over het gebruik van sensoren in zelfrijdende auto’s. Er wordt aandacht besteed aan LiDAR, radar, camera’s en technieken voor sensorfusion.
Aan het einde van deze training zullen deelnemers in staat zijn om:
De verschillende soorten sensoren te herkennen die worden gebruikt in zelfrijdende voertuigen.
Sensorgegevens te analyseren voor realtime waarneming en besluitvorming door het voertuig.
Sensorfusion-technieken toe te passen om de nauwkeurigheid en veiligheid van het voertuig te verbeteren.
De plaatsing en kalibratie van sensoren te optimaliseren voor een betere prestatie van het zelfrijdende systeem.
Deze praktijkgerichte training onder begeleiding van een docent in Leuven (online of ter plaatse) is bedoeld voor veiligheidstechnici op gevorderd niveau en professionals uit de automotive-sector die doelstellingen willen bereiken zoals het ontwikkelen van uitgebreide veiligheidsstrategieën voor autonome voertuigen, waaronder risicobeoordeling, functionele veiligheidsevaluaties en naleving van internationale normen.
Aan het einde van deze training zullen deelnemers in staat zijn om:
Risico’s te identificeren en te beoordelen die samenhangen met autonome rijsystemen.
Hazardanalyse en risicobeoordeling uit te voeren volgens relevante branchenormen.
Methoden toe te passen voor het valideren en verifiëren van veiligheid in autonome voertuigen.
Functiegerelateerde veiligheidsstandaarden, zoals ISO 26262 en SOTIF, correct toe te passen.
Effectieve strategieën te ontwikkelen om risico’s binnen het domein van autonome voertuigen te beperken.
Deze praktijkgerichte training onder begeleiding van een instructeur in Leuven (online of ter plaatse) richt zich op gevorderde specialisten in sensordatafusie en AI-engineers die algoritmen voor meersensordatafusie willen ontwikkelen en de realtime-navigatie in autonome systemen willen optimaliseren.
Aan het einde van deze training zullen deelnemers in staat zijn om:
De basisprincipes en uitdagingen van meersensordatafusie te begrijpen.
Algoritmen voor sensordatafusie te implementeren ten behoeve van realtime autonome navigatie.
Data van LiDAR, camera’s en RADAR te combineren om de waarnemingsmogelijkheden te versterken.
De prestaties van fusiesystemen onder verschillende omstandigheden te analyseren en evalueren.
Praktische oplossingen te ontwikkelen voor het reduceren van sensorruis en het afstemmen van data.
Deze geleide live training in Leuven behandelt het ontwerpen en ontwikkelen van automobiele software met de AUTOSAR Classic- en Adaptive-platforms. Deelnemers verwerven praktische vaardigheden om componenten te configureren, ADAS-software te integreren en veiligheidsbest practices toe te passen met behulp van industrieel-geaccepteerde tools.
Deze interactieve training onder begeleiding van een docent in Leuven (online of op locatie) richt zich op AI-ontwikkelaars en computervisie-engineers met middenkadervaardigheden die visiesystemen willen ontwikkelen voor autonome rijapplicaties.
Na afronding van deze training kunnen deelnemers:
De fundamentele begrippen van computervisie bij autonome voertuigen bevatten.
Algorithmen implementeren voor objectdetectie, rijbaanherkenning en semantische segmentatie.
Visiesystemen integreren met andere subsystemen van autonome voertuigen.
Diepteleertechnieken toepassen bij geavanceerde perceptietaken.
De prestaties van computervisiemodellen in reële situaties evalueren.
Deze live-training onder leiding van een instructeur in Leuven (online of ter plaatse) is bedoeld voor engineers en technici op middenniveau die praktische ervaring willen opdoen in het testen, simuleren en diagnosticeren van ECU’s met behulp van Vector-tools zoals CANoe en CANape.
Aan het einde van deze training zullen deelnemers in staat zijn om:
De rol en werking van ECU’s binnen automobielsystemen te begrijpen.
Vector-tools zoals CANoe en CANape in te stellen en te configureren.
ECU-communicatie op CAN- en LIN-netwerken te simuleren en te testen.
Gegevens te analyseren en ECU’s te diagnosticeren.
Testscenario’s te creëren en testwerkstromen te automatiseren.
ECU’s te kalibreren en te optimaliseren met praktische methodieken.
Deze door de docent geleide live-training in Leuven (online of op locatie) is bedoeld voor geavanceerde robotica-ingenieurs en AI-onderzoekers die geavanceerde padplanningsalgoritmes willen implementeren om de prestaties van autonome voertuigen te verbeteren.
Aan het einde van deze training zijn deelnemers in staat om:
De theoretische fundamenten van geavanceerde padplanningsalgoritmes te begrijpen.
Algoritmes zoals RRT*, A* en D* te implementeren voor navigatie in real-time.
Padplanning te optimaliseren voor obstakelvermijding en dynamische omgevingen.
Padplanningsalgoritmes te integreren met sensordata voor verhoogde nauwkeurigheid.
De prestaties van diverse algoritmes te evalueren in praktische scenario's.
Deze door instructeurs begeleide training in Leuven (online of op locatie) is bedoeld voor automotive-ingenieurs en ontwikkelaars van ingebede systeem met een gemiddelde technische achtergrond, die zich verdiepen willen in de theoretische aspecten van ECU’s. De focus ligt hierbij op Vector-gerelateerde tools en methodologieën binnen het ontwerp- en ontwikkelproces van automobiele systemen.
Aan het einde van deze training zullen deelnemers in staat zijn om:
De architectuur en functies van ECU’s in moderne voertuigen te begrijpen.
De communicatieprotocollen die bij ECU-ontwikkeling worden gebruikt te analyseren.
Vector-gerelateerde tools en hun theoretische toepassingen te verkennen.
Het principe van modelgestuurde ontwikkeling toe te passen op het ontwerp van ECU’s.
Deze live-training onder leiding van een instructeur in Leuven (online of ter plaatse) is bedoeld voor professionals op middenniveau die grondige kennis willen verwerven over aandrijvingsarchitecturen in elektrische voertuigen, batterijchemie, batterijbeheersystemen (BMS) en de factoren die het energiegebruik beïnvloeden.
Na afloop van deze training zullen deelnemers in staat zijn om:
De structuur en werking van elektrische aandrijvingen te begrijpen.
Diverse batterijchemieën te analyseren en hun toepassingen in elektrische voertuigen te beoordelen.
Batterijbeheertechnieken toe te passen om prestaties en veiligheid te verbeteren.
Het energiegebruik bij verschillende aandrijvingsconfiguraties te evalueren.
Deze door een docent geleide, live training in Leuven (online of op locatie) is bedoeld voor gevorderde data scientists, AI-specialisten en automotive AI-ontwikkelaars die AI-modellen voor autonome rij-applicaties willen bouwen, trainen en optimaliseren.
Aan het einde van deze training zijn deelnemers in staat om:
De fundamenten van AI en deep learning te begrijpen in de context van autonome voertuigen.
Computervisie-technieken toe te passen voor objectdetectie in real time en het volgen van rijbanen.
Bewustwording learning (reinforcement learning) te gebruiken voor besluitvorming in zelfrijdende systemen.
Sensorfusie-technieken te integreren voor een betere perceptie en navigatie.
Diepleermodellen te bouwen om rijscenarios te voorspellen en te analyseren.
Dit door instructeurs geleide, live-programma in Leuven (online of ter plaatse) is bedoeld voor kwaliteitsingenieurs met weinig ervaring die leren hoe zij het kerngereedschap voor kwaliteitsbeheer te gebruiken om productkwaliteit binnen de productie-industrie te garanderen.
Aan het einde van deze training zullen deelnemers in staat zijn om:
De betekenis en integratie van het kerngereedschap voor kwaliteitsbeheer te begrijpen.
De concepten en toepassingen van APQP-processen onder de knie te krijgen, zodat ze een effectieve planning voor productkwaliteit kunnen opstellen.
Mogelijke fouten in producten en processen te identificeren, hun impact op de productkwaliteit te beoordelen en passende maatregelen te nemen om risico's te verminderen.
Statistische methoden te gebruiken voor het monitoren en controleren van productieprocessen, waardoor zowel productkwaliteit als procesefficiëntie gewaarborgd worden.
Deze door een instructeur geleide live-training in Leuven (online of op locatie) richt zich tot beginnende kwaliteitsbeheersingprofessionals die de basisconcepten van statistische procesbeheersing willen leren en deze toe kunnen passen.
Na afronding zullen de deelnemers in staat zijn om:
De fundamentele principes van statistische procesbeheersing te begrijpen.
Basiselementen uit de SPC zoals controlegrafieken, histogrammen, Pareto-diagrammen en spreidingsdiagrammen te gebruiken voor het monitoren van procesprestaties.
Diverse soorten controlegrafieken te maken en te interpreteren voor zowel variabele als kwalitatieve gegevens, om processuctuaties op te sporen en te analyseren.
Processcapaciteitsindexen te berekenen en te duiden.
Ontdek hoe Machine Learning en Deep Learning de automobielsector transformeren. Deze Leuven cursus behandelt kernconcepten, van eenvoudige automatisering tot autonome besluitvorming, inclusief neurale netwerken en praktische TensorFlow-voorbeelden voor real-world toepassingen.
De workshop "Automotive SPICE (A-SPICE) - Inleiding" biedt een overzicht van het procesevaluatiemodel van Automotive SPICE, waarbij de structuur, classificatie en interpretatierichtlijnen worden besproken. Deelnemers ontwikkelen inzicht in het evaluatieproces zowel voor projectmanagers als andere belanghebbenden. De cursus behandelt ook het belang van ASPICE binnen de markt, vereisten voor conformiteit, de verschillende procesgroepen en niveaus binnen ASPICE aan de hand van praktische implementatievoorbeelden.
Deze door een instructeur geleide training in Leuven (online of op locatie) is bedoeld voor ingenieurs die verbonden voertuigen willen beschermen tegen cyberaanvallen.
Aan het einde van deze training zullen de deelnemers in staat zijn om:
Cyberbeveiliging te implementeren in automobiele systemen.
De meest geschikte technologieën, hulpmiddelen en benaderingen te kiezen.
Deze door een instructeur geleide live-training in Leuven (online of ter plaatse) richt zich voornamelijk op ingenieurs die Autosar willen benutten bij het ontwerpen van auto-onderdelen.
Aan het einde van deze training zijn de deelnemers in staat tot:
Autosar installeren en configureren.
Een workflow opzetten.
Zelfverzekerd navigeren binnen de Autosar-omgeving.
Deze door een instructeur begeleide, live-training (online of op locatie) is bedoeld voor embedded-softwareontwikkelaars en automobielingenieurs met een gematigde ervaring die AUTOSAR Classic Platform willen gebruiken om gestandaardiseerde softwarecomponenten voor elektronische besturingssystemen (ECU’s) te ontwikkelen, integreren en testen.
Na afloop van deze training zullen deelnemers in staat zijn om:
AUTOSAR-ontwikkelingstools te installeren en te configureren (zoals DaVinci Developer, EB Tresos of ETAS ISOLAR-A/B).
De gelaagde architectuur van AUTOSAR en de verschillende basic software-module (BSW) te begrijpen.
Het AUTOSAR-besturingssysteem en het communicatiestack (COM-stack) te ontwerpen en implementeren.
CANoe of vergelijkbare tools te gebruiken voor simulatie, testen en diagnostiek binnen een AUTOSAR-omgeving.
Deze door een docent begeleide, live-training (online of op locatie) is bedoeld voor embedded-softwareontwikkelaars of automobielingenieurs van middenniveau die de werking van het AUTOSAR OS (gebaseerd op OSEK/VDX) en de COM-stack willen begrijpen en configureren, zodat betrouwbare taakschema’s en communicatie binnen automotive ECU’s mogelijk worden.
Na afloop van deze training zijn de deelnemers in staat om:
De architectuur en het planningsbeleid van AUTOSAR OS te begrijpen
Taken, gebeurtenissen, alarmen en tellers te implementeren en beheren
De verschillende lagen van de COM-stack te beschrijven en configureren, inclusief PDUR en communicatiediensten
Protocolstacks (CAN, LIN, FlexRay, Ethernet) uit te leggen en te begrijpen hoe AUTOSAR hiermee interacteert
De OS- en COM-modules te configureren met behulp van gangbare tools zoals Vector DaVinci of ETAS ISOLAR
Taakschema’s en communicatieprocessen in een op AUTOSAR gebaseerde ECU te simuleren en te valideren
Deze live training door een docent over Leuven behandelt de functionele veiligheid (ISO 26262) voor automotive-systemen. Deelnemers leren veiligheidsprocessen te implementeren, ASIL-niveaus te begrijpen en hardware- en softwareconformiteit effectief te beheren voor praktische projecten.
Lees meer...
Laatst bijgewerkt:
Getuigenissen (2)
De aandacht voor het oplossen van alle twijfels
Victor Rubio - GDL Circuits
Cursus - ISO 26262 Automotive Functional Safety
Automatisch vertaald
Goede expertise van de trainer
Christoph Perret - RENAULT TECHNOLOGIE ROUMANIE S.R.L.
Cursus - Automotive SPICE (A-SPICE) - Introduction
Automotive training cursus in Leuven, Automotive opleiding cursus in Leuven, Weekend Automotive cursus in Leuven, Avond Automotive training in Leuven, Automotive instructeur geleid Leuven, Automotive trainer in Leuven, Avond Automotive cursus in Leuven, Weekend Automotive training in Leuven, Automotive boot camp in Leuven, Automotive privé cursus in Leuven, Automotive instructeur geleid in Leuven,Automotive lessen in Leuven, Automotive on-site in Leuven, Automotive instructeur in Leuven, Automotive een op een opleiding in Leuven, Automotive coaching in Leuven, Automotive op locatie in Leuven, Automotive een op een training in Leuven